2026 年 9 月 22 日 更新
ST は Embedded World North Americaにおいて、4 つのデモを展示し、フィジカル AI をめぐる共創がもたらす具体的なメリットを紹介しました。
最初の展示では、ロボットハンドの安定性を高めるデモと、仮想環境でヒューマノイドの歩行を再現するシミュレータを取り上げました。これらのアプリケーションでは、オープンなシミュレーション/学習フレームワークであるNVIDIA Isaac SimおよびIsaac Labで STのセンサを活用しています。これにより、開発者はより精度の高い制御方策(ポリシー)を作成し、シミュレーションと現実のギャップ(Sim-to-Real ギャップ)を縮めることができます。
例えば、ロボットハンドのデモでは、STの 6軸慣性測定ユニット「LSM6DSV16X」 および車載用6軸慣性モジュール「ASM330LHHX」を反映させたSim2Real 慣性測定ユニット(IMU) モデルを使用しています。このモデルにより、開発者はノイズ、バイアス、オフセットドリフトなど、現実世界で生じる挙動をシミュレーションできます。つまり、Isaac Lab で設計した制御方策を使用することで、開発時間を短縮しながら、ロボットハンドの安定性を大幅に高めることができます。
同様に、ロボットの胴体に搭載された NVIDIA Holoscan Sensor Bridge 内の ASM330LHHX は、高速イーサネット経由で NVIDIA Jetson Thor コンピューティング・プラットフォームにデータを送信します。これにより、外乱があった場合でも、 Isaac Sim を活用してヒューマノイドの歩行動作とバランスを大幅に改善できます。つまり、このシステムは、実環境のセンサデータをロボットの制御システムへ迅速に伝達し、より高速で複雑な動作を可能にします。
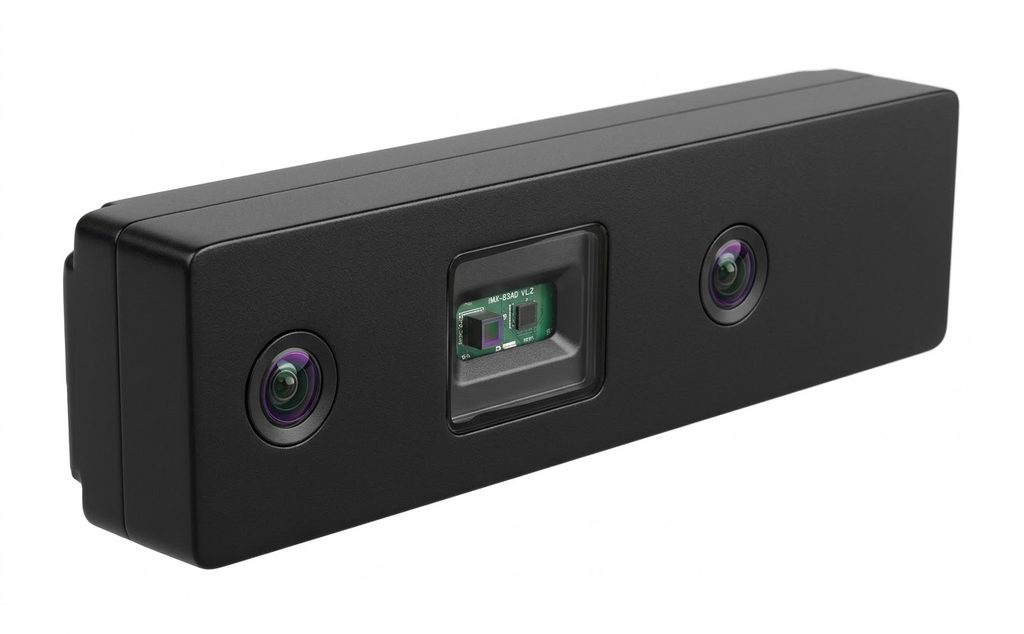
ST は、エッジで機械学習アルゴリズムを実行できるスマートリアビューカメラなど、コンピュータビジョンのアプリケーションのほか、Leopard Imaging のカメラモジュール 「LI-ASTRO-VB1940-VCL-DTOF」 を搭載した Holoscan Sensor Bridge も展示しました。このモジュールには、ST の 3D LiDAR dToF センサ「VL53L9」、2 つの RGB/IR イメージセンサ「VB1940」、慣性測定ユニット「LSM6DSV16X」が搭載されています。10 GbE インタフェースを介して、取得した映像データを NVIDIA Jetson システムへ送信でき、極めて低遅延なコンピュータビジョンシステムを実現します。
初出:2026 年 3 月 17 日
フィジカル AI の実現に向けた技術開発が進む中、ST製センサが Leopard Imaging社の Holoscan Sensor Bridge モジュールに組み込まれた経緯を紹介します。これにより、開発者はマルチモーダルなセンシングデータを、リアルタイムかつ低遅延で NVIDIA Jetson Thor または NVIDIA Jetson Orin プラットフォームに供給し、次世代ロボットを創り出すことができます。
目標はシンプルです。シミュレーションと現実のギャップを埋め、私たちの暮らしや社会に前向きで意義のある変化をもたらす機械を、企業が世に送り出せるようにすることです。
しかし、その実現には、この分野が抱える技術課題を解決するため、企業が力を合わせる必要があります。今回ご紹介するのは、そうした取り組みから生まれた成果です。
フィジカル AI はなぜ難しいのか
現実は SF 物語よりも奇なり
SF物語どおりになるのであれば、世界はすでにヒューマノイドであふれていたはずです。私たちは、数年前には多くの人が夢にも思わなかったほど高性能で高精度なセンサを手にしています。機械学習の推論を実行できるセンサは、すでに 6 年前から存在しています。カメラは、スマートフォンで部屋をスキャンし、周囲の環境の 3D モデルを作成できるほど高精度になりました。
現在のマイコンは、10 年前ならスーパーコンピュータが必要だったアプリケーションを実行でき、低消費電力の組込みシステム上で複雑な機械を構築することを可能にしています。実際、技術の進歩は目覚ましく、企業はピン型ウェアラブル端末などにも AI を組み込もうとしています。私たちの現実は、SF物語以上に驚くべきものになっています。
同様に、AI も飛躍的に進歩しました。大規模言語モデルは、開発者がアプリケーション全体を数分で「バイブコーディング」するのを支援できるようになりました。また、第一線の医学研究者は、AIを使ってシミュレーションを実行し、一人では到底処理しきれない膨大なデータを扱っています。
これは、GPU 技術、アクセラレーテッド・コンピューティング、インタフェース、インターコネクトなど、NVIDIA社による技術革新と最適化の進展によって可能になりました。
フィジカル AI は通常の AI よりも難しい
それでも、家事を引き受けてくれるヒューマノイドはまだ登場していません。自動運転車は大きな進歩を遂げたものの、広く普及するには至っていません。
こうした技術課題により適切に取り組むため、業界では「フィジカル AI」という考え方が発展してきました。
2025 年に 『Journal of Intelligent System of Systems Lifecycle Management 』に掲載された論文1の中で、Vahid Salehi 教授は、フィジカルAIを次のように定義しています。
デジタル空間で情報を処理して意思決定を行うだけでなく、物理世界と直接やり取りし、センサで環境を知覚し、現実世界の動的な状態をモデル化し、どのように行動するかを自律的に判断して、アクチュエータ(ロボットアーム、移動動作、把持装置など)を用いてその判断を実行する人工知能システム。
簡単に言えば、技術課題は、センサとアクチュエータの能力を AI がもたらす可能性と結び付け、人間が進化の過程で適応してきた、ノイズの多い現実環境に対応できるリアルタイム・モータ制御アプリケーションを実現することです。
そのためには、シミュレーションと現実のギャップを埋め、現実の予測できない状況に直面しても、自律的なデジタル処理が一貫して正しい判断を下し、精密で信頼性の高い動作を実行できるようにする必要があります。
フィジカル AI は、次世代のロボットがリアルタイム性能を確保するためにエッジで AI を活用すると同時に、周囲にいるすべての人の安全(safety)とセキュリティ(security)を保証しなければならないという課題に向き合うものです。
だからこそ、今回の発表は特別なのです。フィジカル AI の背後にある課題に真正面から取り組むものだからです。
業界はフィジカル AI の課題をどのように解決できるのか
ST 製センサ
フィジカル AI への取り組みを始めるにあたり、ST はいくつかの最先端センサを選びました。
例えば、STは、車載グレードの5.1 メガピクセルイメージセンサ「VB1940」を2つ使用したヘッドカメラユニットの設計を支援しています。これらのセンサは、グローバルシャッタとローリングシャッタのいずれでも動作できる点が特徴で、アーティファクトのない画像取得と、より高い画質を提供します。
このカメラユニットには、機械学習機能を備えたSTの 6 軸慣性測定ユニット「LSM6DSV16X」と、空間認識用の新しいdToF LiDAR モジュール「VL53L9CX」も搭載されています。
またSTは、2 つの STSPIN32G4(ST 初のマイコン内蔵モータコントローラ)と、加速度センサおよびジャイロセンサを備えたASM330LHHを使用し、動きを検出して安定化を図るモータ制御アプリケーションの設計も支援しました。
Leopard Imaging モジュール
最高のセンサを提供することは、フィジカル AI というパズルの 1 ピースです。しかし、それらをひとつにまとめることも、また別の課題です。
そこでSTは Leopard Imaging社と協力しました。同社は、先進的なロボットシステム向けのオールインワン・モジュールを開発し、個々の開発者に代わって、複雑な統合作業に取り組みました。
上述のとおり、フィジカル AIの重要な側面の一つは知覚です。Leopard Imaging モジュールを使用することで、設計者は DSP を微調整したり、EMI を心配したり、カスタム PCB を作成したりする必要がありません。
Leopard Imaging社は、知覚モジュールを幅広い用途で利用できるようにしてきました。今回の発表を通じて、 ST 認定パートナーである同社は、フィジカル AI とヒューマノイドロボティクスを、より多くの開発者にとって身近なものにしています。
フィジカル AI:NVIDIA社とともに、モジュールからヒューマノイドへ
NVIDIA Holoscan Sensor Bridge
フィジカル AI を構成するもう一つの要素は、Leopard Imaging のヘッドセンサユニットのようなモジュールと、コンピューティング・プラットフォームとの間の通信です。
そのため、ST と Leopard Imaging社は NVIDIA社と協力し、このモジュールが同社の Holoscan Sensor Bridge(HSB)で動作することを確認しました。
HSB は、イーサネット経由でセンサデータをストリーミングするプラットフォームです。モジュールから、意思決定やアクチュエータ制御を担うシステムへ、リアルタイムでデータを送信することができます。
HSB は、NVIDIA ThorやNVIDIA IGXなどの対応ホストに加え、DGX Spark のような ConnectX ベースのプラットフォーム上で、ハードウェア・アクセラレーションによるネットワーキングを活用します。これにより、センサとアクチュエータの接続に関する課題に対し、低遅延、低ジッタ、CPU オフロード、高いスケーラビリティを備えたソリューションを提供します。
さらに ST は NVIDIA社と協力し、HSB の組込みソフトウェア IP を、イーサネット対応の先進的なマイコンである STM32H7 シリーズ上で直接実行する概念実証(PoC)を構築しました。
これにより、NVIDIA プラットフォームと、マイコンベースのセンサおよびモータ制御システムとの間に、ハードウェア・アクセラレーションを活用したリンクが実現します。このリンクは、ジッタ、遅延、CPU 負荷を低減しながら、高度なAIワークロードをサポートします。
NVIDIA Jetson と Isaac Sim
ST製センサを搭載したモジュールに Holoscan Sensor Bridge を統合することで、開発者は NVIDIA Jetson エコシステムをより効率的に利用でき、フィジカル AIの実現 に一歩近づきます。
適切なセンサを高速通信プロトコルに対応したモジュールにまとめた後、エンジニアは、シミュレーションと現実のギャップを埋めるために設計されたプラットフォーム上で、それらを使用できます。
NVIDIA社との協力は、これが初めてではありません。過去には、STM32Cube.AI と TAO Toolkit を使って、人を検出したときに後段の処理を担うJetson Orin を起動するシステムを開発できるようにした取り組みもありました。
2025 年に公開された記事の中で、NVIDIA社はロボティクス向けの「3つのコンピュータ」によるソリューションを示しました。
- AI 学習用の NVIDIA DGX AI スーパーコンピュータ
- NVIDIA Omniverse と Cosmos を使ってシミュレーションを実行する NVIDIA RTX PRO サーバ
- エッジ AI 用の NVIDIA Jetson システム
NVIDIA社のシミュレーションファーストの考え方に沿って、STはフィジカル AI 開発の加速に取り組んでいます。
ST は、Isaac Sim™ にデバイスモデルを提供した初の IMU ベンダです。Isaac Simは、AI 駆動ロボットのシミュレーションとテストを行う、NVIDIA Omniverse ベースのリファレンス・アプリケーションです。
これにより、開発者は実機のプロトタイプを作る前に、仮想環境で当社センサの性能を検証できます。ロボットに求める挙動を定義した後、開発者はその制御方策を NVIDIA Jetson Thor™ または NVIDIA Jetson Orin™ に展開できます。
また、コンピューティングユニットへ情報をストリーミングすることで、Holoscan Sensor Bridgeを迅速かつ効率的に活用できます。
例えば、HSB モジュールを使用して、Leopard Imaging モジュールを NVIDIA Jetson プラットフォームに接続できます。さらに、HSB のイーサネット接続を使って、 Isaac Sim を実行する NVIDIA サーバに接続することも可能です。
設計者がロボティクス・アプリケーションの一部を調整する必要がある場合、ハードウェア・モジュールをシミュレーションに組み込むことができます。
これまでの歩みと現在
2026 年 3 月の最初の発表が特徴的だったのは、センサによるデータ取得から実環境での動作の実行まで、フィジカル AI チェーンのあらゆるステップに対応していたからです。
さらに重要なのは、協力を通じて参入障壁を下げ、ロボティクス・アプリケーションをより身近なものにできると示した点です。
業界各社がセンサをモジュールへ、モジュールを開発プラットフォームへとつなげれば、開発者は、部品調達や通信のボトルネックなど、ヒューマノイドや関連分野のイノベーションを遅らせる課題への対処ではなく、フィジカル AIそのものの課題解決に取り組むことができます。
2026 年 6 月 17 日 更新
それ以来、この協業は新たな成果を生み出しています。
2026年 6 月、当社は、ロボティクスとフィジカル AI 向けの初のエンドツーエンド機能安全システムである NVIDIA Halos for robotics への参画を発表しました。
このシステムは、次の 3 つのコンポーネントで構成されています。
- NVIDIA IGX Thor と NVIDIA Holoscan Sensor Bridge
- NVIDIA Halos OS
- NVIDIA Halos AI Systems Inspection Lab
ST は NVIDIA Holoscan Sensor Bridge 向けにセンサとマイコンを提供しています。そこで、開発者が、開発を効率化するセンシング、処理、アクチュエーションの同じ構成要素を利用できるようにしたいと考えました。
また、STは長年にわたり機能安全を推進しているため、この協力は自然な流れでもありました。
関連情報
• ST と NVIDIA 社によるフィジカル AI 開発の加速
• Leopard Imaging 社の Eagle シリーズ Holoscan カメラ
• NVIDIA Holoscan Sensor Bridge の詳細
• STセンサ向け NVIDIA Isaac Sim 拡張機能
参考文献
1. Salehi, V. (2025). Fundamentals of Physical AI. Journal of Intelligent System of Systems Lifecycle Management, 2. <https://doi.org/10.71015/z6mc6967> ↩︎