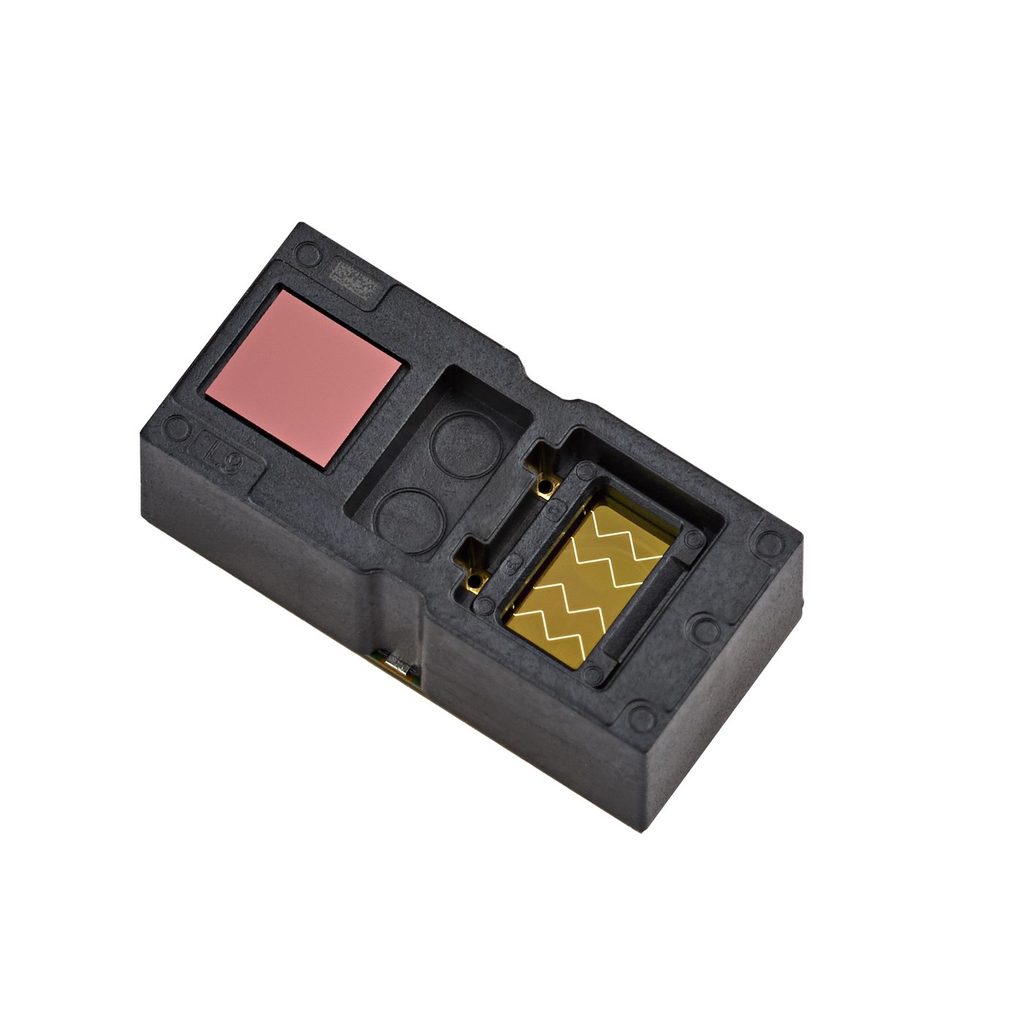
VL53L9는 ST의 고해상도 3D Time-of-Flight LiDAR 센서로서 최대 2,300 존을 지원하며, 듀얼 스캔 플러드 조명(dual-scan flood illumination)을 탑재한 최초의 제품입니다. 플러드 조명은 기존 도트 조명(dot illumination)과 달리 소형 물체와 윤곽, 경계선을 더욱 정밀하게 감지한다는 점에서 차별화됩니다. 이 새로운 모듈은 54º x 42º의 시야각과 5 cm에서 최대 9 m까지의 넓은 측정 범위를 갖추고 있습니다. 최대 100 Hz로 데이터를 스트리밍할 수 있으며, 저전력 모드에서는 단 150 mW를 소비합니다. 또한, VL53L9는 MIPI 및 I3C 인터페이스를 지원하는 당사 최초의 ToF 센서로서 미래 대응력도 갖추고 있습니다. 즉, 더 접근하기 쉬운 심도 맵이 필요한 AR/VR, 드론, 휴머노이드 로봇과 같은 애플리케이션의 새로운 수요를 충족할 수 있습니다.
왜 3D 심도 맵 생성은 여전히 어려울까요?
많은 애플리케이션의 핵심
로보틱스와 드론 같은 애플리케이션은 협소한 공간에서 작은 물체를 감지해야 하므로, 이를 위해서는 고해상도 심도 맵과 넓은 시야각이 필요합니다. 이와 비슷하게 스마트 빌딩 내 인원 수 측정 혹은 낙상 감지 및 모니터링 솔루션도 점점 인기를 얻고 있습니다. 적외선(IR) 맵은 특정 개인을 식별할 수 없고, 모든 데이터가 기기 내부에서 처리되는 온디바이스 연산 덕분에 정보가 외부로 나가지 않습니다. 사실상 가장 확실한 개인정보 보호 방식인 셈입니다. 다만 이를 구현하려면 시스템이 저전력 임베디드 환경에서도 안정적으로 동작해야 한다는 과제가 따릅니다. 또한, AR/VR 시스템은 아주 미세한 움직임까지 정확히 감지할 수 있어야 널리 보급될 수 있으며, 이는 고밀도 심도 맵이 있어야만 가능합니다.
높은 해상도에 대한 니즈
엔지니어들은 점점 더 올인원 형태의 LiDAR 모듈을 찾고 있습니다. 이제 기업들은 더 이상 제품에 왜 3D 심도 매핑을 사용해야 하는지 묻지 않습니다. 더 이상 선택 사항이 아니라는 것을 알고 있기 때문입니다. 5~10년 전만 해도 대부분의 기업들은 게임용 액세서리, 스캐너, 아주 기본적인 AR/VR 시스템 위주로 실험하는 단계였습니다. 하지만, 오늘날 로보틱스, 스마트 빌딩, 스마트 글래스, 피지컬 AI의 등장으로 점점 더 많은 시스템이 3D 심도 매핑을 필요로 하지만, 이를 실제로 구현하는 데는 어려움을 겪곤 합니다. 실제로 물체나 사람을 정밀하게 추적하는 데 필요한 만큼의 충분한 해상도를 얻지 못하거나, 조명 조건이 적합하지 않은 경우가 너무 많습니다. 또는, 존 수가 충분하지 않은 경우, 시스템은 작은 물체를 정확하게 추적하거나 소형 장애물을 피하거나, 미세한 제스처를 모니터링할 수 없습니다.
시스템 비용 부담과 복잡성
이 문제에 대한 해결책은 그리 새롭지 않지만, 주로 센서를 추가하는 방식으로 이루어지며, 이는 비용 측면에서 부담이 될 수 있습니다. 또한 시스템 복잡성도 크게 증가합니다. 개별 LiDAR 스택을 추가하면 까다로운 정렬 및 캘리브레이션 작업이 까다로워집니다. 또한, 부품 수가 늘어나고 때로는 여러 공급업체의 부품이 섞이기 때문에 PCB 레이아웃이 더 복잡해지질뿐만 아니라 BOM 관리도 더욱 어려워집니다. 이러한 접근 방식도 한계점이 분명 존재합니다. 시야각이 더 제한되고, 기존의 사용 방식인 도트 조명을 사용하게 되어 플러드 조명보다 측정 지점이 적기 때문에 작은 사이즈의 물체를 감지에 어려움이 있습니다.
연산량 증가와 높은 소비 전력
해상도와 측정 지점이 많아질수록 그만큼 연산 요구량도 커집니다. 이를 위해서 ASIC을 업그레이드해야 하며, 오늘날 다수의 경쟁 센서 제품은 이 모든 데이터 포인트를 처리하지 못해 연산의 상당 부분을 외부 MCU로 처리합니다. 안타깝게도 이러한 방식은 I2C와 같은 표준 인터페이스에 부담을 주어 병목 현상을 발생시킬 수 있습니다. 더 강력한 MCU와 추가 센서가 필요해지면 전체 전력 소비량도 증가하게 됩니다. 아쉽게도 3D ToF LiDAR 센서가 필요한 새로운 애플리케이션 중 상당수는 배터리로 구동되거나 혹은 히트싱크나 대형 전원 장치를 쓸 수 없는 소형 폼팩터를 사용하기 때문에 더 높은 전력 효율이 필요합니다. 즉, 전력 소비의 한계점을 고려했을 때 현실적으로 여러 개의 센서를 추가하는 것이 항상 실현 가능하지는 않습니다.
VL53L9가 엔지니어에게 어떤 효용성을 제공할 수 있을까요?
2,300개 존과 플러드 조명
VL53L9는 단일 모듈에 복수의 적층형 SPAD(Single Photon Avalanche Diodes)와 새로운 메타표면 광학 소자 기술을 통해 해상도 과제를 해결합니다. 두 가지 기술 모두 작은 패키지에서 더 높은 해상도를 구현할 수 있게 해 줍니다. 간단히 말해, 하나의 센서에 더 많은 센싱 기능을 집약 시켰습니다. 그 결과, 새롭게 늘어난 데이터 포인트 덕분에 이 디바이스는 단순한 ToF 측정 시스템에서 3D 심도 맵 LiDAR 모듈로 진화했습니다. VL53L9는 훨씬 더 많은 데이터를 수집할 수 있기 때문에 성능이 크게 향상되었습니다. 그 이면에는 단일 디바이스에 더 많은 기능을 통합하는 ST의 첨단 제조 공정 최적화 과정이 있습니다. 올인원 모듈로서 모든 기능을 하나의 칩에 통합함으로써 복잡한 캘리브레이션 과정도 필요하지 않습니다.
더 강력해진 ASIC과 더 빠른 인터페이스
VL53L9는 이전 세대 Time-of-Flight 센서보다 더 강력한 ASIC을 탑재하고 있습니다.외부 MCU에 의존하지 않고도 훨씬 더 복잡한 알고리즘을 실행하고 더 고급 연산을 수행할 수 있다는 뜻입니다. 예를 들어, VL53L9는 2D 및 심도 멀티존 거리 맵과 같은 데이터를 초당 60프레임으로 스트리밍할 수 있는데, 이는 현재 이 유형의 센서 중 가장 빠른 fps입니다. 더 기본적인 스트리밍 시나리오에 MIPI를 사용할 경우 최대 100 fps까지도 가능합니다. 또한, 감지된 물체가 1 m보다 가까운지 혹은 멀리 있는지에 따라 디바이스에서 다른 모드를 설정할 수 있는 기능도 제공합니다.
이 모든 것은 새로운 엣지 AI 애플리케이션에서 실질적인 이점을 제공합니다. 새로운 ASIC를 통해 더 높은 대역폭으로 더 높은 품질의 데이터를 받을 수 있기 때문입니다. 업계는 모든 연산이 로컬에서 이루어져 개인정보 보호가 강화되고 훨씬 효율적으로 동작하는 엣지 AI의 가치를 잘 이해하고 있지만, 아직까지 엔지니어들은 여전히 센서의 성능에 크게 의존하고 있습니다. VL53L9의 새로운 IC는 더 많은 데이터를 처리할 수 있어 MCU와 RAM에 대한 부담을 줄이고, 기존 MCU를 그대로 사용하면서도 추론 연산을 더 빠르게, 그리고 더 높은 정확도로 수행하는 강력한 엣지 AI 애플리케이션의 가능성을 열어줍니다.
어떻게 시작할 수 있을까요?
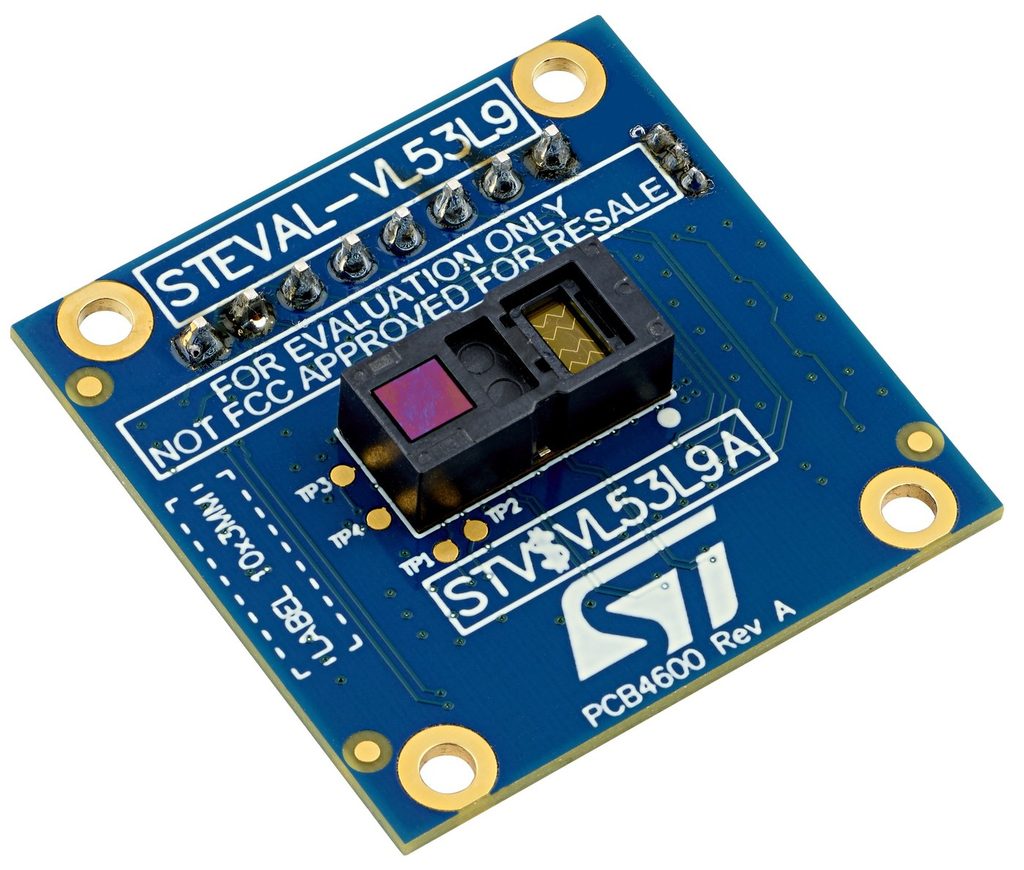
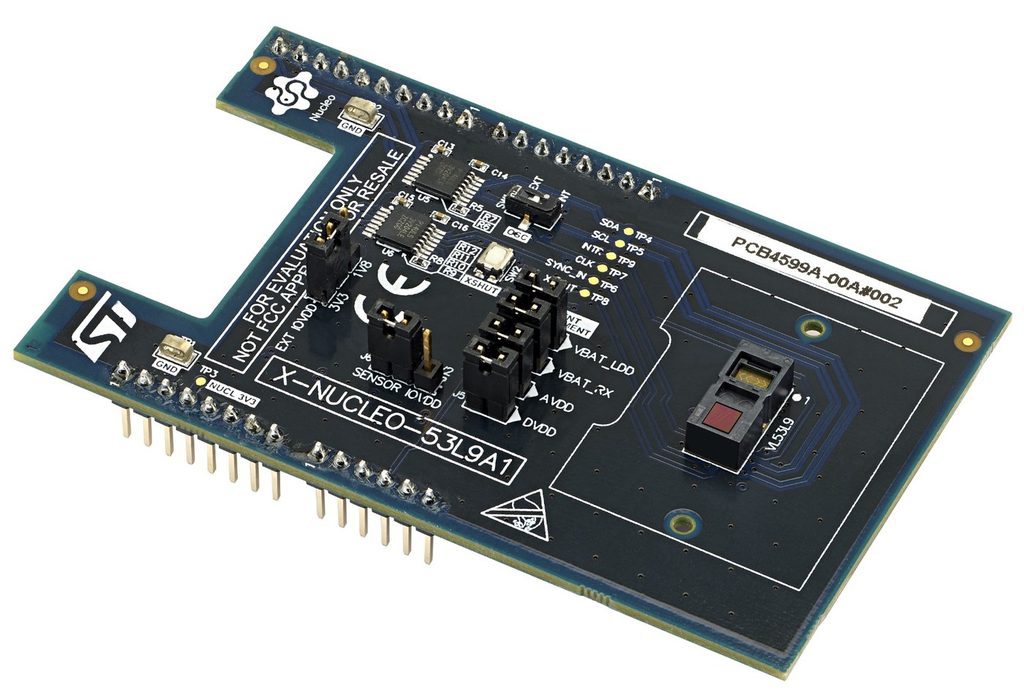
가장 좋은 방법은 당사의 개발 보드를 활용하는 것입니다. X-NUCLEO-53L9A1은 VL53L9를 탑재하고 있으며, NUCLEO-H563ZI나 NUCLEO-N657X0-Q와 같은 I3C 호환 Nucleo 보드에 장착하여 사용할 수 있습니다. I3C와 MIPI를 실험해 보고자 하는 분들이라면, STEVAL-VL53L9 평가 보드를 활용할 수 있습니다. 이 보드는 NUCLEO-N657X0-Q 또는 STM32N6570-DK Discovery 키트 위에 장착할 수 있습니다. STM32CubeIDE는 이 모든 구성을 지원하도록 업데이트되었으며, 현재 X-NUCLEO-53L9A1과 NUCLEO-H563ZI에서 동작하는 그래픽 사용자 인터페이스(graphical user interface)도 제공하고 있어 엣지 AI 구현을 위한 진입 장벽을 낮추고 쉽게 심도 맵을 개발할 수 있도록 지원합니다.