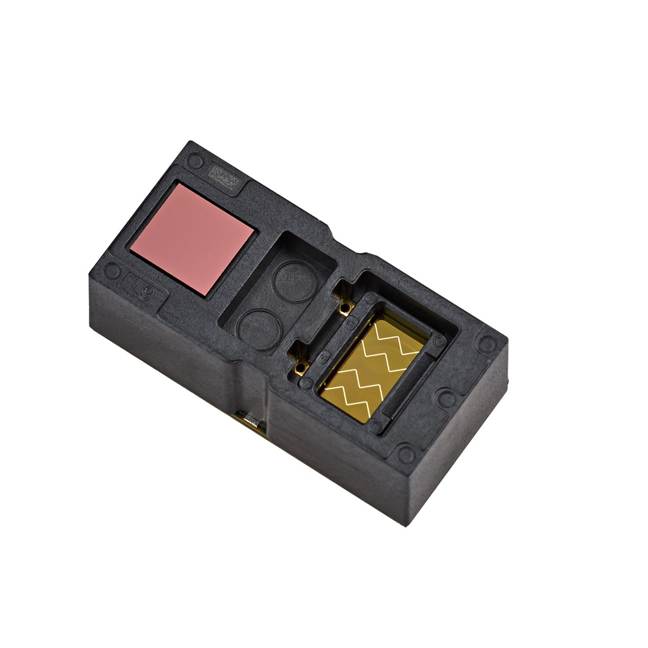
Der VL53L9 ist der 3D-Time-of-Flight-LiDAR-Sensor mit der höchsten Auflösung von ST, mit bis zu 2,3K Zonen, und zugleich der erste mit Dual-Scan-Flood-Beleuchtung, die sich von der Punktbeleuchtung der Wettbewerber dadurch abhebt, dass sie kleinere Objekte und Kanten besser erkennt. Das neue Modul hat ein Sichtfeld von 54º x 42º und eine Reichweite von 5 Zentimetern bis 9 Metern. Es kann Daten mit bis zu 100 Hz streamen, und sein Energiesparmodus benötigt lediglich 150 mW. Der VL53L9 ist zudem auf Zukunftssicherheit ausgelegt, denn er ist unser erster ToF-Sensor mit Unterstützung für MIPI- und I3C-Schnittstellen. Kurz gesagt: Er erfüllt die neuen Anforderungen von AR/VR, Drohnen oder humanoiden Robotern an eine zugänglichere 3D-Tiefenkartierung.
Warum ist 3D-Tiefenkartierung immer noch ein schwieriges Problem?
Sie steht im Zentrum vieler Anwendungen
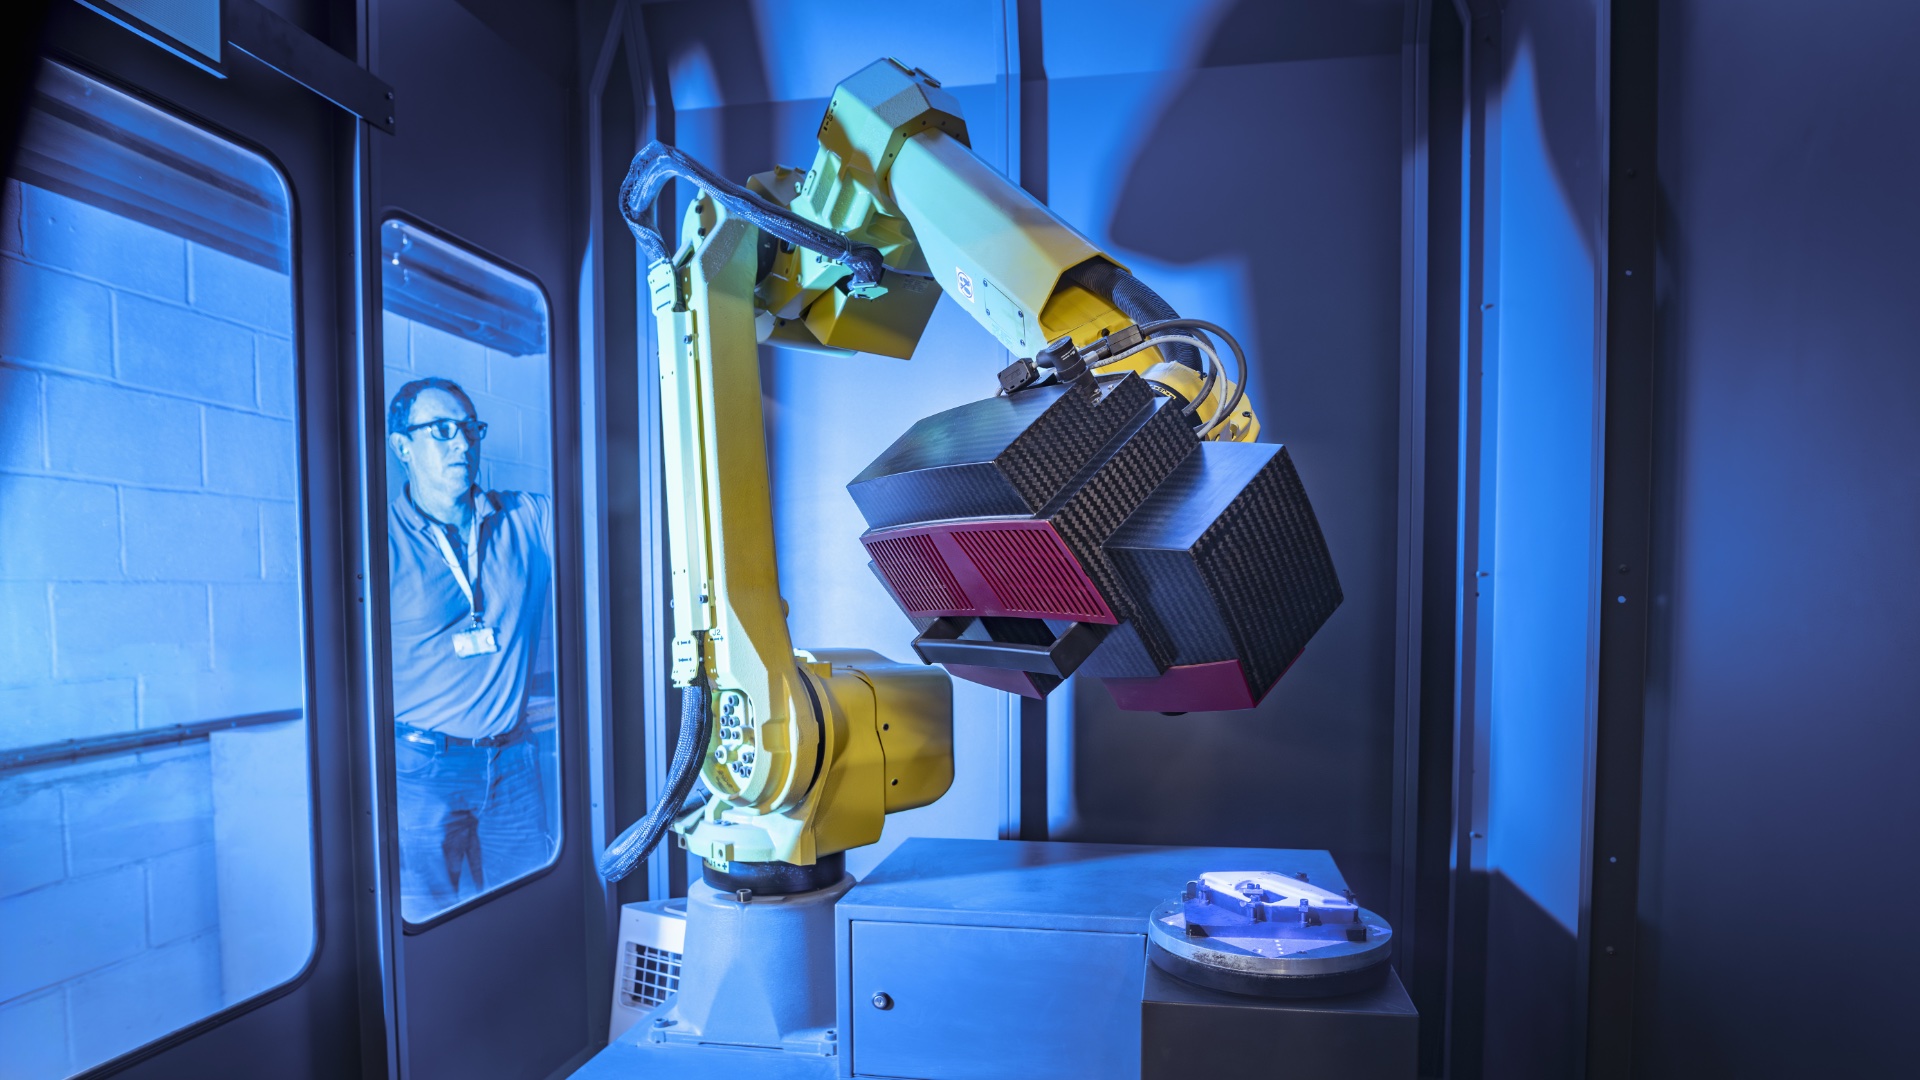
Anwendungen wie Robotik und Drohnen haben nur wenig Platz, müssen aber zugleich kleine Objekte erkennen, was hochauflösende Tiefenkarten und ein weites Sichtfeld voraussetzt. Ebenso werden Personenzählung oder Sturzerkennung in intelligenten Gebäuden immer beliebter, weil durch die Verwendung von IR-Karten keine bestimmte Person erkannt werden kann und lokale Rechenkapazitäten bedeuten, dass die Informationen auf dem Gerät bleiben, der ultimative Schutz der Privatsphäre. Das bedeutet aber auch, dass das System auf energiesparenden Embedded-Systemen laufen muss. Und AR/VR-Systeme werden sich nur dann durchsetzen, wenn sie kleinste Bewegungen korrekt erfassen können, was nur mit einer dichten Tiefenkarte möglich ist.
Sie erfordert eine hohe Auflösung
Diese Überlegungen erklären, warum Ingenieure zunehmend auf All-in-One-LiDAR-Module setzen. Unternehmen fragen nicht mehr, warum Produkte 3D-Tiefenkartierung nutzen sollten. Sie wissen, dass sie nicht mehr optional ist. Vor fünf bis zehn Jahren experimentierten Unternehmen noch überwiegend mit Gaming-Zubehör, Scannern und sehr einfachen AR/VR-Systemen. Heute, mit dem Aufkommen von Robotik, intelligenten Gebäuden, Smart Glasses und Physical AI, benötigen immer mehr Systeme diese Technologie, tun sich aber mitunter schwer damit, sie zu nutzen. Tatsächlich erhalten Ingenieure allzu oft nicht die Auflösung, die sie für eine präzise Objekt- oder Personenverfolgung benötigen, oder die Lichtverhältnisse sind unzureichend. Es gibt nicht genügend Zonen, sodass Systeme kleine Objekte nicht richtig verfolgen, winzige Hindernisse nicht umgehen oder feine Gesten nicht erfassen können.
Sie kann teuer und komplex sein
Die Lösung für dieses Problem ist nicht sehr neu, aber sie ist sehr teuer, denn sie besteht hauptsächlich darin, weitere Sensoren hinzuzufügen. Außerdem erhöht sie die Komplexität erheblich. Das Hinzufügen diskreter LiDAR-Stacks bringt anspruchsvolle Ausrichtungs- und Kalibrierungsprobleme mit sich. Es bedeutet außerdem ein komplexeres PCB-Layout und eine schwerer zu verwaltende Stückliste (BOM), da mehr Bauteile im Spiel sind, mitunter von verschiedenen Anbietern. Ein solcher Ansatz hat zudem inhärente Einschränkungen, darunter ein stärker begrenztes Sichtfeld und die Verwendung von Punktbeleuchtung, die kleinere Objekte schwerer erkennt, weil sie weniger Messpunkte liefert als Flood-Beleuchtung.
Sie ist rechenintensiv und energiehungrig
Mehr Auflösung und mehr Messungen bedeuten einen höheren Rechenbedarf. Das erfordert jedoch ein Upgrade des ASIC, denn die meisten konkurrierenden Sensoren können heute nicht alle diese Datenpunkte verarbeiten und müssten daher einen Großteil der Berechnungen an eine externe MCU auslagern. Leider belastet das in der Regel Standardschnittstellen wie I2C, die so zum Engpass werden können. Der Bedarf an einer leistungsfähigeren MCU und zusätzlichen Sensoren erhöht zudem den Gesamtstromverbrauch. Bedauerlicherweise benötigen viele neue Anwendungen, die einen 3D-ToF-LiDAR-Sensor erfordern, eine höhere Effizienz, entweder weil sie batteriebetrieben sind oder weil sie einen kleinen Formfaktor haben, der mit Kühlkörpern und großen Netzteilen nicht vereinbar ist. Kurz gesagt: Wir wissen zwar, dass das Hinzufügen mehrerer Sensoren hilft, aber es ist nicht immer machbar.
VL53L9 oder: Auf welche neuen Lösungen können Ingenieure zählen?
2.300 Zonen und Flood-Beleuchtung
Der VL53L9 begegnet der Auflösungsherausforderung mit mehreren SPADs (Single Photon Avalanche Diodes) auf einem einzigen Modul und einem neuen optischen Metaoberflächen-Element. Beides ermöglicht eine höhere Auflösung in einem kleinen Gehäuse. Kurz gesagt: Wir haben einem Sensor mehr Erfassungsfähigkeiten hinzugefügt. Infolgedessen haben all diese neuen Datenpunkte unser Bauteil von einem einfachen ToF-Messsystem in ein vollwertiges 3D-Tiefenkarten-LiDAR-Modul verwandelt. Der VL53L9 ist weitaus leistungsfähiger, weil er weitaus mehr Daten erfassen kann. Im Hintergrund wird dies durch Fertigungsoptimierungen möglich, die ST entwickelt hat und die es uns erlauben, mehr in einem einzigen Bauteil unterzubringen. Da sich alles auf dem Chip befindet, entfällt auch die Notwendigkeit einer komplexen Kalibrierung.
Ein leistungsfähigerer ASIC und schnellere Schnittstellen
Ebenso verfügt der VL53L9 über einen leistungsfähigeren ASIC als frühere Generationen von Time-of-Flight-Sensoren. Konkret bedeutet das, dass das Bauteil weitaus komplexere Algorithmen ausführen und anspruchsvollere Berechnungen durchführen kann, ohne auf eine externe MCU angewiesen zu sein. So kann der VL53L9 beispielsweise verarbeitete Daten wie eine 2D- und Tiefen-Multizonen-Distanzkarte mit 60 Bildern pro Sekunde streamen, die derzeit höchste Bildrate für diesen Sensortyp. In einem einfacheren Streaming-Szenario und bei Verwendung von MIPI erreicht er sogar bis zu 100 fps. Wir bieten außerdem Optimierungen wie die Möglichkeit, auf dem Bauteil unterschiedliche Modi einzustellen, je nachdem, ob die erkannten Objekte näher oder weiter als 1 Meter entfernt sind.
All dies führt zu echten Vorteilen für neue Edge-AI-Anwendungen, da sie dank dieses neuen ASIC nun von qualitativ hochwertigeren Daten profitieren, die mit höherer Bandbreite bereitgestellt werden. Die Industrie hat den Wert von Edge-AI-Anwendungen zwar erkannt, denn sie bieten mehr Datenschutz und arbeiten deutlich effizienter, weil alle Berechnungen lokal erfolgen. Dennoch sind Ingenieure nach wie vor stark von der Leistung des Sensors abhängig. Der neue IC des VL53L9 kann mehr Daten verarbeiten, was die Anforderungen an Mikrocontroller und RAM senkt und den Weg für leistungsfähigere Edge-AI-Anwendungen ebnet, die Inferenzoperationen schneller und mit höherer Genauigkeit ausführen können und dabei mit bestehenden MCUs auskommen.
Wie legt man los?
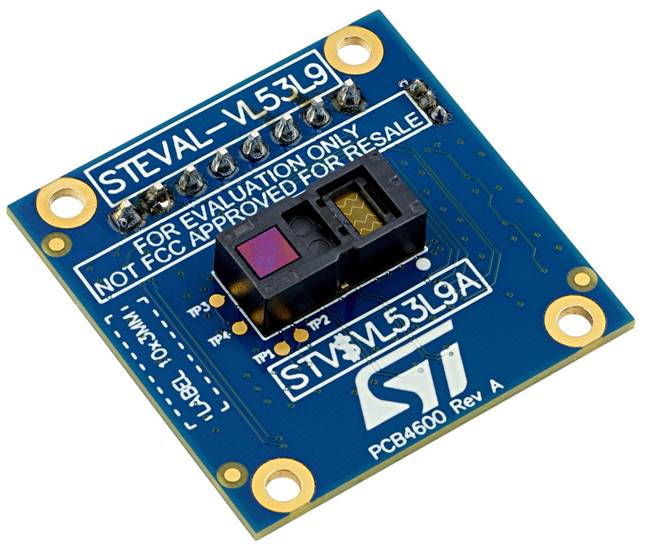
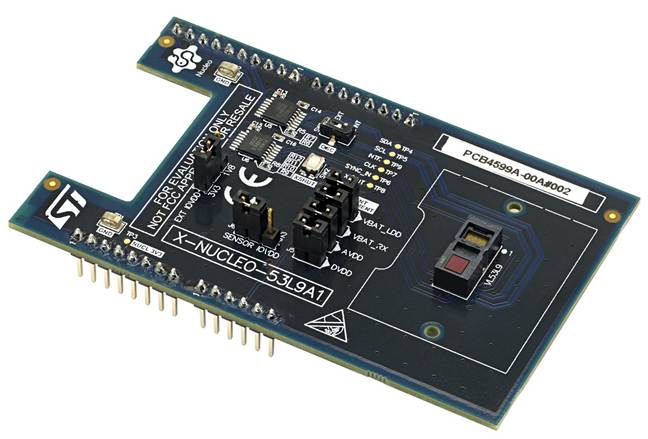
Am besten beginnt man mit einem unserer Entwicklungsboards. Das X-NUCLEO-53L9A1 ist mit dem VL53L9 bestückt und passt auf ein I3C-kompatibles Nucleo-Board wie das NUCLEO-H563ZI oder das NUCLEO-N657X0-Q. Wer mit I3C und MIPI experimentieren möchte, dem bieten wir außerdem das Evaluierungsboard STEVAL-VL53L9 an, das auf dem NUCLEO-N657X0-Q oder dem Discovery-Kit STM32N6570-DK aufgesetzt werden kann. STM32CubeIDE wurde aktualisiert, um alle diese Konfigurationen zu unterstützen, und wir bieten sogar eine grafische Benutzeroberfläche an, die derzeit mit dem X-NUCLEO-53L9A1 und dem NUCLEO-H563ZI funktioniert, um die Einstiegshürde zu senken und Edge-AI-Anwendungen, die auf Tiefenkarten basieren, zugänglicher zu machen.